Dalam otomatisasi industri, motor stepper sering diperlukan untuk menangani operasi kecepatan rendah, beban berat, inersia tinggi, dan tugas kontrol gerak yang menuntut.sebuah gearbox biasanya terintegrasi dengan motor untuk mengurangi kecepatan output, meningkatkan torsi, dan meningkatkan kinerja keseluruhan sistem penggerak.
Planet gearbox dan worm gearbox adalah dua mekanisme pengurangan yang umum digunakan.Struktur transmisi dan prinsip operasi yang berbeda menghasilkan perbedaan signifikan dalam efisiensi, reaksi balik, kapasitas beban, produksi panas, dan respon dinamis.
Untuk produsen motor, insinyur peralatan, dan desainer sistem otomatisasi,memahami perbedaan ini sangat penting untuk memilih motor yang tepat dan menghindari masalah seperti kesalahan posisi, kehilangan daya yang berlebihan, dan operasi yang tidak stabil.
1Apa itu planetary gear stepper motor?
Sebuah planet gear stepper motor menggabungkan stepper motor dengan planet gearbox.
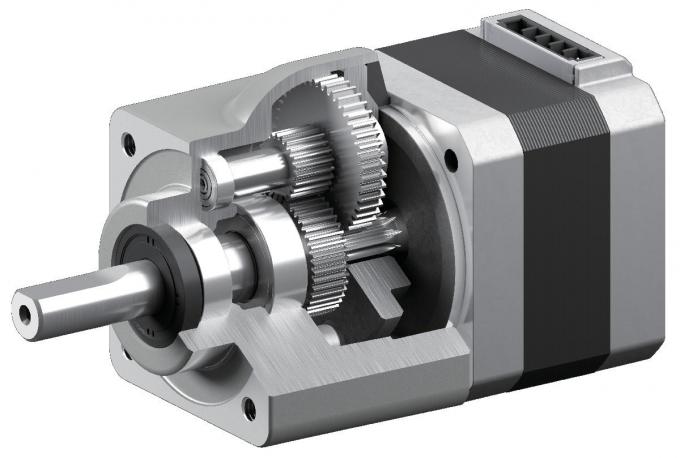
Kotak gigi planet yang khas terdiri dari empat komponen utama:
Sun Gear:Terletak di tengah kotak gigi, biasanya berfungsi sebagai gigi input dan terhubung ke poros motor.
Planet Gears:Berbagai gigi diatur di sekitar gigi matahari. Mereka mesh dengan kedua gigi matahari dan gigi cincin internal untuk mentransmisikan daya.
Ring Gear:Gear luar dengan gigi internal yang menyediakan jalur keterlibatan untuk planet gear.
Planet Carrier:Mendukung planet gigi dan mentransfer gerakan rotasi mereka ke poros output.
Bagaimana Cara Kerjanya?
Ketika motor stepper menerima sinyal pulsa dari pengemudi, rotornya berputar sesuai dengan sudut langkah yang diperintahkan, mendorong gigi matahari.
Gir matahari kemudian mendorong gir planet di sekitarnya. Di bawah kendali gigi cincin internal, gigi planet berputar dan berputar di sekitar gigi matahari.Gerakan mereka ditransfer melalui pembawa planet ke poros output.
Karena beberapa gir planet berbagi beban secara bersamaan, kotak gir planet menawarkan kepadatan torsi tinggi dan distribusi beban yang sangat baik dalam struktur yang relatif kompak.
Keuntungan Utama dari Planetary Gear Stepper Motors
Struktur kompak:Poros input dan output biasanya koaksial, sehingga pemasangan lebih mudah dalam aplikasi terbatas ruang.
Ketumpatan Torsi Tinggi:Beberapa gir planet mendistribusikan beban, memungkinkan gearbox untuk mengirimkan torsi yang relatif tinggi dalam volume kecil.
Efisiensi Transmisi Tinggi:Keterlibatan gigi terutama bergantung pada kontak bergulir, yang menghasilkan kerugian gesekan yang relatif rendah.
Opsi Tanggapan Rendah:Manufaktur presisi dan perakitan gigi yang dioptimalkan dapat mengurangi reaksi balik transmisi.
Beberapa Tahap Pengurangan:Tahap planet tambahan dapat digunakan untuk mencapai rasio pengurangan yang lebih tinggi.
Namun, tidak semua gearbox planet menawarkan reaksi negatif yang rendah. Kinerja sebenarnya tergantung pada akurasi gear, toleransi manufaktur, kualitas perakitan, dan desain gearbox.
2Apa itu Worm Gear Stepper Motor?
Sebuah mesin stepper mesin worm gear menggabungkan mesin stepper dengan kotak gear worm.

Kotak gigi cacing khas terdiri dari empat komponen utama:
Cacing:Sebuah poros berbentuk sekrup, biasanya terhubung ke poros motor, yang mengirimkan daya masukan.
Roda Cacing:Sebuah gigi yang bersatu dengan cacing dan mengubah gerak rotasinya menjadi rotasi output.
Arus Keluar:Terkoneksi ke roda cacing untuk memberikan daya kecepatan rendah ke peralatan yang didorong.
Rumah kotak gigi:Mendukung dan melindungi komponen internal sambil menyediakan ruang untuk pelumasan.
Bagaimana Cara Kerjanya?
Ketika motor stepper berputar, itu mendorong poros cacing.
Cacing berinteraksi dengan roda cacing melalui gigi heliksnya, menyebabkan roda berputar.rasio pengurangan yang relatif besar dapat dicapai dalam satu tahap.
Tidak seperti gigi planet, transmisi gigi cacing terutama bergantung pada kontak geser antara permukaan gigi. Hal ini memungkinkan rasio reduksi yang tinggi tetapi juga menciptakan kerugian gesekan dan panas yang lebih besar.
Keuntungan Utama dari Motor Stepper Worm Gear
Rasio Reduksi Tinggi:Rasio pengurangan yang relatif besar dapat dicapai dalam satu tahap.
Pengaturan poros yang fleksibel:Poros input dan output umumnya diposisikan pada sudut, biasanya 90 derajat.
Operasi lancar:Sistem gear cacing yang dirancang dengan benar dapat memberikan transmisi yang relatif tenang dan lancar.
Kemampuan Mengunci Sendiri Potensial:Dalam kondisi tertentu, mekanisme gir cacing dapat menahan pengemudi mundur.
Desain sudut kanan kompak:Cocok untuk peralatan yang membutuhkan tata letak transmisi tertentu.
Penting untuk dicatat bahwa tidak semua gearbox cacing mengunci sendiri. Kinerja mengunci sendiri tergantung pada sudut timbal, koefisien gesekan, pelumasan, dan kondisi operasi.Sebuah rem mekanis atau mekanisme keselamatan terpisah diperlukan ketika dibutuhkan pegangan beban yang dapat diandalkan.
3Apa perbedaan mendasar dalam prinsip transmisi mereka?
Perbedaan yang paling mendasar antara kedua mekanisme pengurangan ini terletak pada bagaimana kekuatan mekanik ditransmisikan.
(1) Transmisi Gear Planetary: Terutama Kontak Rolling
Kotak gigi planet mentransfer daya melalui keterlibatan gigi matahari, gigi planet, dan gigi cincin.
Meskipun ada beberapa gesekan geser yang masih ada antara gigi gigi, kontak gulung memainkan peran utama dalam proses transmisi.
Selain itu, beberapa gir planet terlibat secara bersamaan, mendistribusikan beban dan meningkatkan kapasitas transmisi torsi.
(2) Transmisi Gear Worm: Terutama kontak geser
Kotak gir cacing mengirimkan daya melalui kontak geser antara cacing dan roda cacing.
Struktur ini memungkinkan untuk mencapai rasio reduksi satu tahap yang relatif tinggi.
Di bawah operasi terus menerus atau kondisi beban berat, kerugian gesekan dapat menjadi faktor penting yang mempengaruhi suhu gearbox, konsumsi energi, dan umur layanan.
Oleh karena itu, meskipun kedua mekanisme memberikan pengurangan kecepatan dan perkalian torsi, karakteristik mekanis mereka sangat berbeda.
4. Planetary Gear vs Worm Gear: Perbandingan Kinerja
Tabel berikut meringkas perbedaan kinerja utama mereka.
Perbandingan |
Planetary Gear Stepper Motor |
Motor Stepper Worm Gear |
Jenis transmisi |
Keterlibatan multi gear |
Sliding worm-wheel keterlibatan |
Rasio Pengurangan |
Moderat per tahap; beberapa tahap tersedia |
Rasio pengurangan satu tahap yang tinggi |
Efisiensi Transmisi |
Umumnya lebih tinggi |
Umumnya lebih rendah |
Ketumpatan torsi |
Umumnya tinggi |
Tergantung pada desain dan bahan |
Reaksi keras |
Dapat dirancang untuk reaksi rendah |
Dipengaruhi oleh clearance gigi |
Kebisingan Operasi |
Tergantung pada akurasi dan kecepatan gigi |
Umumnya halus dan tenang |
Generasi Panas |
Kerugian transmisi yang relatif rendah |
Lebih banyak panas dari gesekan geser |
Mengunci Sendiri |
Umumnya tidak mengunci sendiri |
Kemungkinan dalam kondisi tertentu |
Pengaturan poros |
Biasanya koaksial |
Biasanya pada sudut |
Pemeliharaan |
Pakaian gigi, pelumasan, dan bantalan |
Pakaian gigi, pelumasan, dan suhu |
Ini adalah karakteristik umum daripada nilai kinerja yang dijamin. Hasil yang sebenarnya tergantung pada rasio pengurangan, bahan, presisi pembuatan, pelumasan, dan kondisi operasi.
5. Mengapa Planetary Gear Stepper Motors Umumnya Memiliki Efisiensi Transmisi yang Lebih Tinggi?
Efisiensi transmisi adalah indikator penting dari kinerja gearbox. Ini menentukan berapa banyak daya mekanik input yang dapat dikonversi menjadi daya output yang berguna.
Mekanisme kontak yang berbeda dari sistem gigi planet dan worm menghasilkan kerugian gesekan yang berbeda.
(1) Kotak Girasi Planet
Gir planet terutama mentransmisikan daya melalui keterlibatan gir gulung. Meskipun beberapa gesekan geser terjadi antara gigi, kerugian gesekan secara keseluruhan umumnya relatif rendah.
Akibatnya, gearbox planet biasanya mencapai efisiensi transmisi yang lebih tinggi.
(2) Kotak Girasi Cacing
Transmisi gir cacing terutama bergantung pada gesekan geser antara permukaan gigi.
Gerak geser yang lebih besar dapat mengakibatkan kerugian energi yang lebih tinggi, terutama dalam kondisi pelumasan yang tidak menguntungkan atau pada kecepatan geser yang tinggi.
Beberapa daya input diubah menjadi panas daripada output mekanik yang berguna.
Untuk peralatan yang beroperasi terus menerus selama jangka waktu yang lama, efisiensi transmisi yang lebih rendah dapat menyebabkan peningkatan konsumsi energi dan kebutuhan pendinginan yang lebih besar.
Namun, efisiensi transmisi bukanlah nilai tetap. Faktor-faktor seperti sudut lead cacing, rasio reduksi, viskositas pelumas, bahan gigi, dan kecepatan operasi semuanya mempengaruhi kinerja aktual.
6Analisis Aplikasi: Kotak Gir Apa yang Harus Anda Pilih?
Aplikasi yang berbeda memiliki persyaratan yang berbeda untuk torsi, kecepatan, akurasi, dan ruang instalasi. Oleh karena itu, pilihan gearbox harus didasarkan pada kondisi operasi yang sebenarnya.
(1) Robot Industri dan Senjata Robot
Direkomendasikan: Planetary Gear Stepper Motor
Lengan robot dan robot industri sering membutuhkan torsi output yang tinggi, dimensi instalasi yang kompak, dan kontrol gerak yang andal.
Kotak gigi planet memberikan kepadatan torsi yang tinggi dan dapat mencapai reaksi yang relatif rendah melalui manufaktur presisi.
Oleh karena itu, mereka cocok untuk aplikasi yang membutuhkan gerakan yang terkendali dan posisi yang akurat.
Untuk sendi robot berkinerja tinggi, insinyur juga harus mengevaluasi kekakuan torsi, inersia, dan daya tahan kelelahan.
(2) Mesin CNC dan platform penentuan posisi presisi
Direkomendasikan: Gearbox Planetary Low-Backlash
Mesin CNC dan platform penentuan posisi membutuhkan kontrol yang akurat terhadap jarak gerakan, kecepatan, dan pengulangan.
Reaksi balik gearbox yang berlebihan dapat menyebabkan kesalahan posisi, terutama selama gerakan maju dan mundur yang sering.
Sebuah gearbox planet presisi sering menjadi pilihan yang disukai untuk aplikasi ini.
(3) Peralatan pengangkut dan pengangkat
Direkomendasikan: Tergantung pada beban dan persyaratan keselamatan
Untuk peralatan yang membutuhkan rasio reduksi tinggi, transmisi sudut lurus, dan output kecepatan rendah, gearbox cacing dapat menawarkan keuntungan praktis.
Namun, aplikasi mengangkat membutuhkan perhatian tambahan terhadap keselamatan memegang beban.
Bahkan jika sebuah gearbox cacing memiliki karakteristik penguncian sendiri, ia tidak boleh digunakan sebagai satu-satunya mekanisme keselamatan untuk beban yang digantung atau vertikal.Sebuah rem mekanik independen atau perangkat anti jatuh harus dipertimbangkan.
(4) Mesin kemasan dan jalur produksi otomatis
Kedua mekanisme pengurangan dapat cocok, tergantung pada kebutuhan operasi.
Jika peralatan membutuhkan efisiensi transmisi yang tinggi, sering memulai dan berhenti, dan posisi yang tepat, mesin stepper transmisi planet mungkin lebih disukai.
Jika aplikasi memprioritaskan rasio reduksi yang tinggi, pengaturan poros khusus, dan transmisi kecepatan rendah, solusi worm gear mungkin layak dipertimbangkan.
Pemilihan akhir harus mempertimbangkan siklus kerja, variasi beban, dan persyaratan posisi.
7. Parameter Apa yang Harus Anda Pertimbangkan Saat Memilih Motor Geared Stepper?
Banyak pembeli awalnya fokus pada dimensi motor, torsi nominal, dan rasio reduksi.Spesifikasi ini saja tidak cukup untuk menentukan apakah motor stepper gigi cocok untuk aplikasi tertentu.
Seleksi profesional membutuhkan evaluasi yang lebih komprehensif.
(1) Kompatibilitas Motor dan Gearbox
Rasio pengurangan yang lebih tinggi tidak selalu lebih baik.
Meningkatkan rasio pengurangan mengurangi kecepatan output dan meningkatkan torsi output, tetapi juga mengubah inersia beban yang tercermin dan respon dinamis dari sistem penggerak.
Motor harus sesuai dengan gearbox dan beban aktual.
(2) beban poros output radial dan aksial
Selama operasi, poros output gearbox dapat mengalami kekuatan radial dan aksial.
Jika beban ini melebihi batas yang diizinkan kotak gigi, mereka dapat menyebabkan keausan bantalan, kesalahan keselarasan gigi, atau bahkan kegagalan poros output.
Oleh karena itu, insinyur harus memeriksa spesifikasi beban radial dan aksial kotak gigi yang diizinkan.
(3)Suhu operasi dan disipasi panas
Karena gesekan geser, kotak gigi cacing membutuhkan perhatian khusus terhadap kenaikan suhu di bawah beban berat atau operasi terus menerus.
Meskipun gearbox planet umumnya memiliki kerugian transmisi yang lebih rendah, pelumasan dan disipasi panas juga harus dipertimbangkan dalam kondisi operasi kecepatan tinggi, beban berat, dan durasi panjang.
(4) Masa pakai dan persyaratan pemeliharaan
Bahan gigi, pengolahan panas, akurasi pemesinan, metode pelumasan, dan beban operasi semuanya mempengaruhi umur kotak gigi.
Aplikasi yang melibatkan sering memulai dan berhenti, berulang-ulang memutar ke depan dan ke belakang, atau beban dampak membutuhkan evaluasi daya tahan yang lebih hati-hati.
(5) Parameter pengemudi dan kontrol
Kinerja motor stepper tidak hanya tergantung pada gearbox mekanik tetapi juga pada pengaturan pengemudi.
Faktor penting termasuk:
Pengaturan arus pengemudi
Konfigurasi Microstepping
Tegangan pasokan
Frekuensi denyut nadi
Pengaturan akselerasi dan decelerasi
Konfigurasi pengemudi yang salah dapat menyebabkan getaran, kebisingan, langkah yang terlewatkan, atau torsi output yang tidak cukup, bahkan ketika menggunakan gearbox berkualitas tinggi.
8Kesimpulan: Mana yang Lebih Baik, Planetary Gear atau Worm Gear Reduction?
Prinsip utama seleksi adalah:
Jika aplikasi Anda memprioritaskan efisiensi transmisi, kepadatan torsi, dan kontrol gerakan presisi, mesin stepper gir planet umumnya merupakan pilihan yang lebih baik.
Jika aplikasi Anda membutuhkan rasio reduksi satu tahap yang tinggi, susunan poros sudut lurus, atau ketahanan untuk mengemudi mundur dalam kondisi tertentu,motor stepper gear cacing mungkin lebih cocok.
Untuk produsen motor, nilai sebenarnya tidak hanya terletak pada memasok motor bergeser, tetapi dalam menyediakan solusi motor dan gearbox yang cocok berdasarkan struktur peralatan pelanggan,Karakteristik beban, kecepatan operasi, dan persyaratan posisi.
Memilih gearbox yang tepat bukan hanya tentang meningkatkan torsi, tapi tentang mencapai keseimbangan yang tepat antara efisiensi, presisi, kecepatan, dan keandalan jangka panjang.

 Pesan Anda harus antara 20-3.000 karakter!
 english
 français
 Deutsch
 Italiano
 Русский
 Español
 português
 Nederlandse
 ελληνικά
 日本語
 한국
 العربية
 हिन्दी
 Türkçe
 indonesia
 tiếng Việt
 ไทย
 বাংলা
 فارسی
 polski